近日,我院激光与智能光学感知研究所以“Enabling Robotic Touch With Light: Fiber Optic Tactile Sensing From Modulation Mechanisms to Intelligent Perception(光实现机器人触觉:从调制机制到智能感知的光纤触觉传感)”为题,在光学领域国际顶级期刊《Laser & Photonics Reviews》(中科院一区TOP,影响因子9.7)发表综述论文。我院博士生孙铭聪为论文第一作者,冯亭教授为论文通讯作者,东北大学为第一完成单位。
随着软体机器人、仿生皮肤和人机交互技术发展,触觉感知已成为机器人实现精确操作、运动控制和环境理解的重要基础。传统压阻、电容和压电传感器虽已实现柔性与阵列集成,但在复杂机器人环境中仍受到电磁干扰、信号漂移、长期稳定性和分布式测量能力限制。光纤兼具传输与传感功能,具有抗电磁干扰、灵敏度高、直径小、易于柔性集成和支持分布式感知等特点,为机器人触觉提供了独特的光学路径。论文从机器人触觉工程需求出发,对强度、波长、相位、偏振和频率五类调制机制进行系统比较,重点总结其中较为成熟的强度调制和波长调制方案。强度调制光路简单、成本较低、响应快、且易与柔性基底结合,适合大面积机器人皮肤和动态感知,但易受光源和环境变化影响。以光纤光栅为代表的波长调制方案稳定性、复用能力和分布式感知潜力更强,适合高分辨率测量,但仍需解决光谱解调、温度应变耦合补偿和系统成本问题。论文由此构建了从物理机制、结构设计到信号解调和应用选择的技术框架。
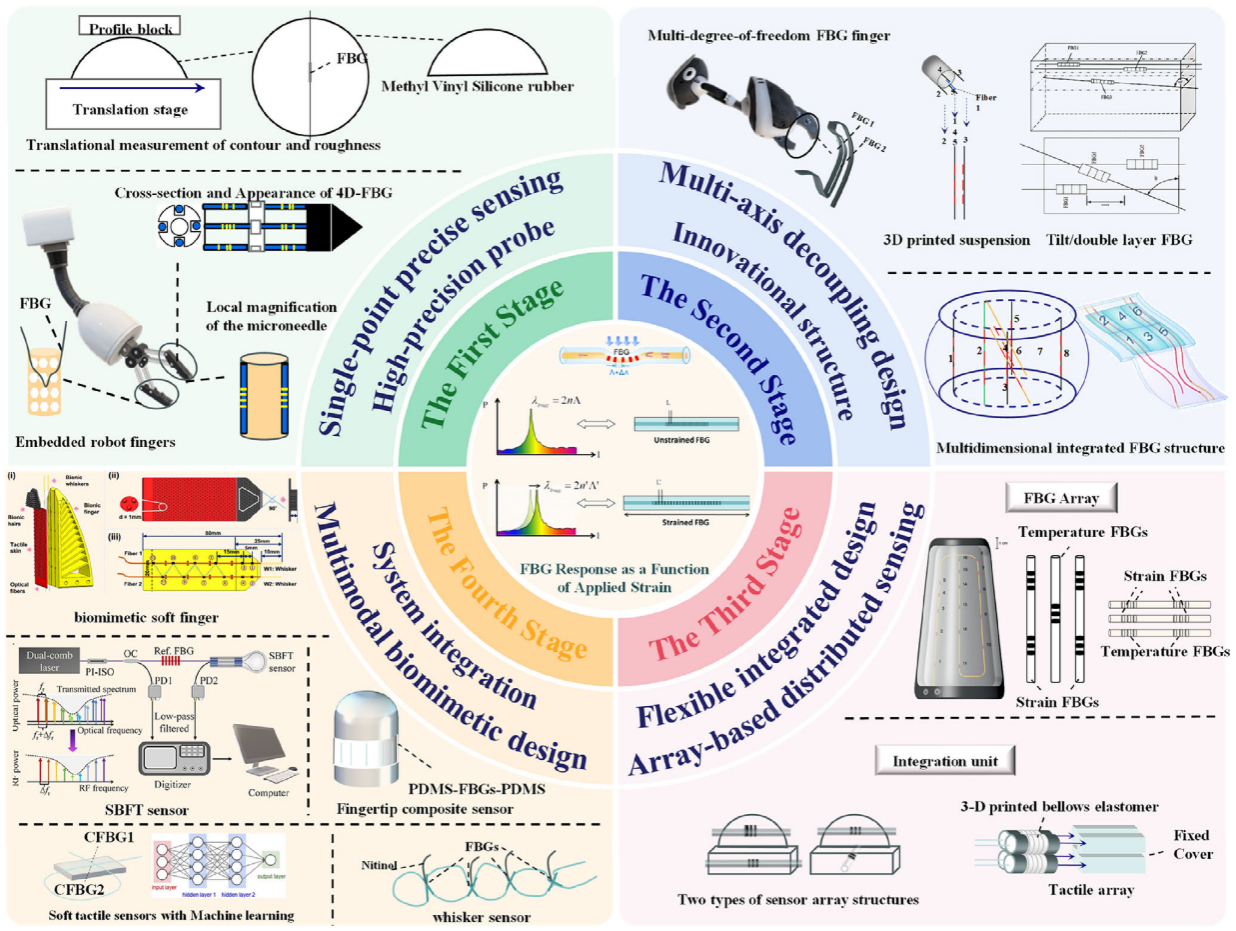
图 1. 波长调制型机器人光纤触觉感知技术发展路径
论文还梳理了光纤触觉信号从物理模型与标定方法向机器学习、深度神经网络和物理信息模型演进的过程,表明相关技术正由单点力学测量走向多模态融合、分布式感知和语义识别。面向机器人皮肤、医疗操作、可穿戴设备和人机交互等应用,论文归纳了信号稳定性、柔性封装可靠性、多维信号解耦、阵列集成、标准化与闭环控制等六类关键瓶颈,并提出片上光子集成、本征柔性光波导、分布式感知、多模态融合、智能解调、系统标准化和神经形态实现等七个发展方向。
该研究为比较不同光纤触觉技术路线的性能和适用场景提供了系统参考,并为构建高灵敏、高可靠、低功耗且可规模化集成的机器人光学触觉系统提出了清晰路线。
论文链接:https://doi.org/10.1002/lpor.71828
(编辑:周宣任 审核:陈茂庆)


 版权所有©东北大学秦皇岛分校智能感知与光电工程学院 冀公网安备 13030202000995号
 学校主页
 检索
